

Simulações computacionais sempre colaboram com o processo de desenvolvimento de aplicações em eletrônica de potência, compreendendo o conceito funcional, especificação e seleção de componentes, projeto mecânico, testes e validações, tanto em condições normais quanto sob falhas.
Idealmente, o processo de desenvolvimento refere-se ao familiar modelo V, mostrado na Figura 1, onde o design e a implementação seguem uma abordagem de cima para baixo e a verificação segue uma abordagem de baixo para cima. Em cada nível, a aplicação desenvolvida é verificada com ferramentas e procedimentos de teste apropriados antes de ser integrada a um sistema maior.
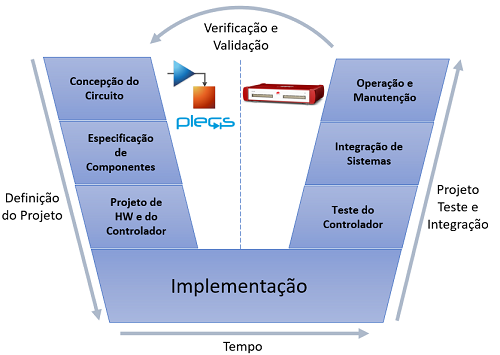
Figura 1: Modelo em V do Processo de Desenvolvimento em Eletrônica de Potência
Para a verificação, é importante que as mesmas especificações adotadas no projeto sejam usadas. Embora as ferramentas de projeto e verificação possam usar modelos com diferentes níveis de detalhe, é importante garantir que os modelos produzam resultados comparáveis. Nesse artigo é explicado por que um único modelo não é suficiente para todas as aplicações e também como garantir que vários modelos ofereçam resultados consistentes, apesar de suas diferentes implementações e casos de uso.
Na primeira fase de um novo projeto, a viabilidade de um circuito de potência específico, bem como um esquema de controle adequado, podem ser avaliados rapidamente com componentes de circuito ideais e blocos de controle genéricos. Durante esta fase conceitual, nenhuma informação específica do fabricante é necessária para modelar os componentes individuais (de um conversor, por exemplo). Em vez disso, semicondutores de potência, como IGBTs, MOSFETs e diodos, são representados por simples interruptores liga/desliga. As propriedades parasitas de componentes passivos como resistências e indutâncias podem ser negligenciadas, a menos que desempenhem um papel funcional na operação do circuito.
Da mesma forma, os controles são representados por diagramas de blocos funcionais ou máquinas de estado, independentemente de sua implementação final. Esses controles podem mais tarde ser realizados como circuitos analógicos, lógica digital, código de microcontrolador ou hardwares geradores de PWM. O software de simulação usado na fase conceitual deve fornecer modelos genéricos para todos os tipos de componentes elétricos encontrados em aplicações eletrônicas de potência. Como os semicondutores de potência são normalmente utilizados como chaves, eles devem ser modelados como componentes ideais para reduzir a complexidade do modelo de simulação. O projetista deve poder conectar livremente componentes arbitrários e criar seus próprios componentes customizados por meio de subsistemas, como fazemos normalmente no Plecs ou no Simulink. Nessa fase o modelo do sistema pode crescer em complexidade e tamanho. Para obter simulações transitórias rápidas sem erros significativos de integração, é altamente recomendável o uso de um método de cálculo de passo variável de forma que o erro máximo de integração não seja excedido e os instantes de comutação e outros eventos descontínuos sejam atingidos com precisão.
Com base nos requisitos de corrente e tensão determinados pelo projeto do circuito, componentes adequados com part numbers específicos são selecionados e o layout mecânico é criado. Nesta segunda fase, as simulações ajudam a prever as perdas térmicas e as temperaturas associadas. Em um fluxo de trabalho contínuo, o modelo térmico apresenta uma nova camada colocada sobre o circuito elétrico. O domínio térmico calcula as perdas geradas pelo circuito elétrico e modela a transferência de calor.
As perdas de comutação e de condução podem ser simuladas eficientemente usando um conjunto de tabelas de perdas para cada semicondutor. As tabelas para perdas de chaveamento fornecem a energia dissipada, dependendo da tensão de bloqueio, da corrente em condução e da temperatura de junção do dispositivo. As tabelas para calcular perdas de condução mostram a queda de tensão em função da corrente de condução e da temperatura do dispositivo. Em cada etapa da simulação, as perdas térmicas são calculadas e realimentadas em uma rede equivalente térmica que compreende o dispositivo semicondutor, o dissipador de calor e o arranjo de resfriamento externo escolhido. A vantagem de usar tabelas de perdas em vez de simular transientes de tensão e corrente durante a comutação é que a comutação torna-se ideal e, portanto, as altas velocidades de simulação são mantidas. O cálculo do domínio térmico apenas acrescenta algum esforço extra à simulação elétrica com base nos componentes ideais. As tabelas de perdas de semicondutores de potência usadas em simuladores modernos como o PLECs estão prontamente disponíveis em sites de vários fabricantes de semicondutores, como a ABB, Infineon e Wolfspeed.
O projeto mecânico inclui o posicionamento dos componentes, o layout elétrico, o projeto térmico e a integração em um mesmo alojamento. Como os programas CAD e o software de layout de PCB exigem muitos outros parâmetros além dos usados para simulações de sistema, a cadeia de ferramentas do modelo normalmente é quebrada neste momento. No projeto mecânico, o desenvolvedor deve aderir aos parâmetros usados na simulação do sistema ou modificá-los adequadamente no conjunto de dados original. Usando as informações de layout espacial do projeto mecânico, o desenvolvedor pode determinar a influência de indutâncias parasitas e os efeitos EMI em uma simulação elétrica. Isso só é possível se forem usados modelos detalhados de semicondutores que reproduzem com precisão os transientes de chaveamento. Como esses modelos são computacionalmente muito pesados, simulam-se normalmente apenas alguns ciclos de comutação.
Emaplicações de eletrônica de potência, o desenvolvimento dos controles geralmente exige mais esforço do que o projeto do estágio de potência, especialmente se um microcontrolador for empregado. O desenvolvimento do controlador deve, portanto, começar imediatamente após a fase conceitual ser concluída, antes da construção do hardware de potência.
Na abordagem clássica, desenvolvedores de software experientes implementam o código de controle em um MCU de destino específico, de acordo com as especificações dos especialistas em controle. A implementação do código de controle incorporado requer testes contínuos. Isso pode ser simplificado através da compilação de trechos do código de controle em uma DLL destinada ao computador host em vez do MCU de destino. A maioria dos softwares de simulação de sistema pode incluir DLLs para que o código de controle possa ser verificado em um modelo do sistema controlado.
Uma abordagem mais moderna para implementar controles em um MCU é gerar automaticamente o código C específico a partir do diagrama de blocos funcional. Além de sua implementação offline, cada bloco deve fornecer um método para gerar código C com capacidade em tempo real. O diagrama de blocos normalmente contém blocos de processamento de sinal genérico, bem como blocos de entrada/saída de destino para configurar os periféricos no chip, como ADCs e geradores PWM. Especialmente para iniciantes, a codificação automática acelera enormemente o desenvolvimento, porque a configuração periférica por meio do código do programa é uma tarefa assustadora que requer conhecimento aprofundado sobre o MCU ou amplo estudo dos manuais. Com relação à continuidade do modelo, a codificação automática tem a vantagem de que o código gerado sempre adere à definição do diagrama de blocos. No entanto, a responsabilidade por uma implementação eficiente dos controles agora foi transferida do desenvolvedor de software para o engenheiro de controles.
Se o MCU alvo não estiver selecionado ou o painel de controle inteiro com a eletrônica de condicionamento de sinais ainda não estiver disponível, o MCU poderá ser substituído temporariamente por uma plataforma de processamento em tempo real muito mais poderosa, como os Typhoon Hil, disponíveis no laboratório TESLA. Essa abordagem é conhecida como Prototipagem de controle rápido (RCP) e ajuda a obter rapidamente uma configuração de trabalho que consiste no estágio de potência e no controlador.
Códigos manuscritos ou gerados automaticamente podem ser verificados na definição do diagrama de blocos em uma simulação offline, substituindo o diagrama de blocos pelo código compilado. Esse tipo de verificação é chamado de software-in-the-loop loop (SIL) e permite tempos de resposta curtos, já que não é necessário gravar nenhum MCU. No entanto, a configuração adequada dos periféricos do MCU não pode ser verificada com o SIL, nem problemas de tempo, utilização do processador ou corrupção de recursos podem ser detectados no MCU de destino.
Testar não apenas o código de controle, mas todo o hardware de controle, incluindo os periféricos do MCU, normalmente requer que o estágio de potência real seja conectado ao controlador. No entanto, isso geralmente é impraticável porque o estágio de potência e sua proteção podem não estar totalmente desenvolvidos antes do comissionamento final, e certas condições operacionais sob falha podem danificar o estágio de potência.
Para testar o hardware de controle independentemente do estágio de potência, o controlador pode ser conectado a um simulador em tempo real que imita o comportamento do estágio de potência. Essa abordagem é chamada de simulação Hardware-in-the-Loop (HIL), pois o hardware de controle real faz parte de uma simulação de loop fechado. A substituição do estágio de potência por uma simulação em tempo real tem a vantagem de que o comportamento do controlador pode ser extensivamente testado sob um grande número de condições normais ou sob falhas. Os testes HIL dos controladores se tornaram muito populares, porque a conexão no nível do sinal fornece uma interface claramente definida entre o controlador e o estágio de potência, e são necessárias apenas algumas modificações para substituir o estágio de potência por um simulador em tempo real.
O desafio das simulações HIL da eletrônica de potência são as pequenas constantes de tempo dos circuitos elétricos. Apenas uma latência adicional curta é aceitável, que é inevitavelmente introduzida pelo simulador em tempo real. A latência computacional entre a captura dos sinais PWM e o fornecimento de sinais simulados do sensor ao controlador deve ser mantida no mínimo, uma vez que o controlador ainda deve se comportar como se estivesse conectado ao estágio de potência real. Isso requer não apenas hardware dedicado em tempo real, mas também modelos de conversor otimizados para execução rápida e precisa em simulações de passos fixos.
As simulações em tempo real são sempre uma corrida contra o tempo, pois o cálculo de cada passo deve ser concluído dentro de um período de discretização. Em uma plataforma moderna em tempo real, o tempo mínimo possível é da ordem de alguns microssegundos e pode depender do tamanho do modelo. Mesmo com modelos especializados de conversores, calculados inteiramente em FPGAs, o intervalo de tempo dificilmente pode ser reduzido abaixo de 0,5 µs.
As frequências de comutação dos conversores de hoje estão principalmente entre 10 e 100 kHz. Se os sinais PWM fossem amostrados apenas uma vez por etapa de simulação, a resolução do ciclo de trabalho capturado seria insuficiente. Para capturar o ciclo de trabalho com mais precisão, os sinais PWM são geralmente amostrados em intervalos muito menores (cerca de 10 ns) e calculados a média em passo de cálculo. Os sinais PWM médios só podem representar com precisão os sinais de gate dos semicondutores se forem aplicados aos modelos de conversor apropriados. Esses modelos são baseados em fontes controláveis de tensão e de corrente, em vez dos interruptores ideais (Figura 2). Uma lógica adicional é empregada para modelar o modo de condução descontínua e o tempo de supressão de semicondutores.
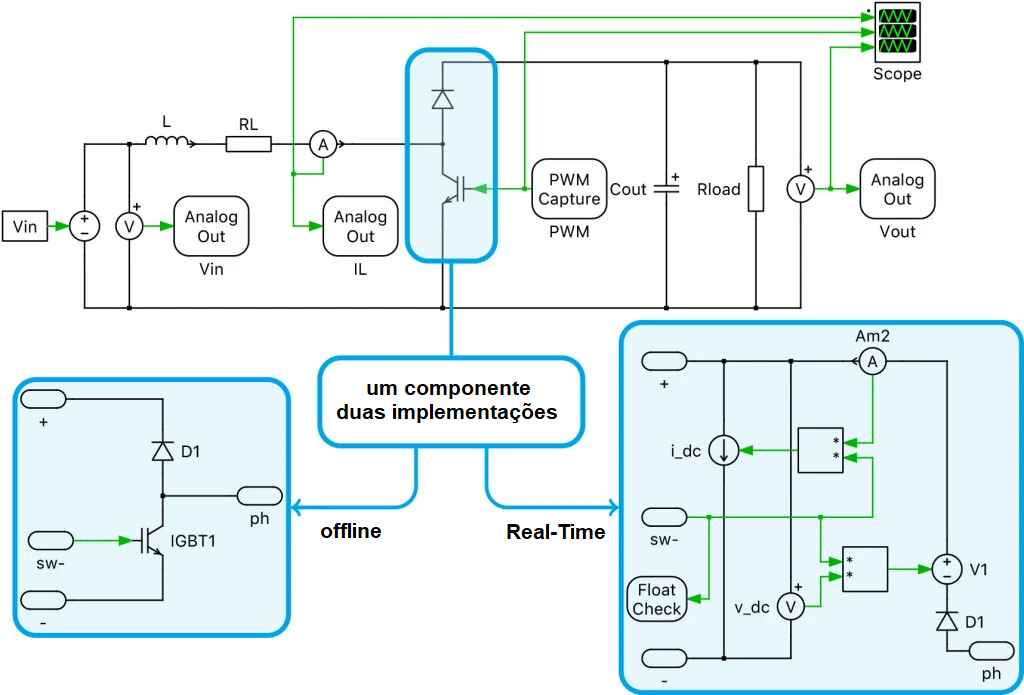
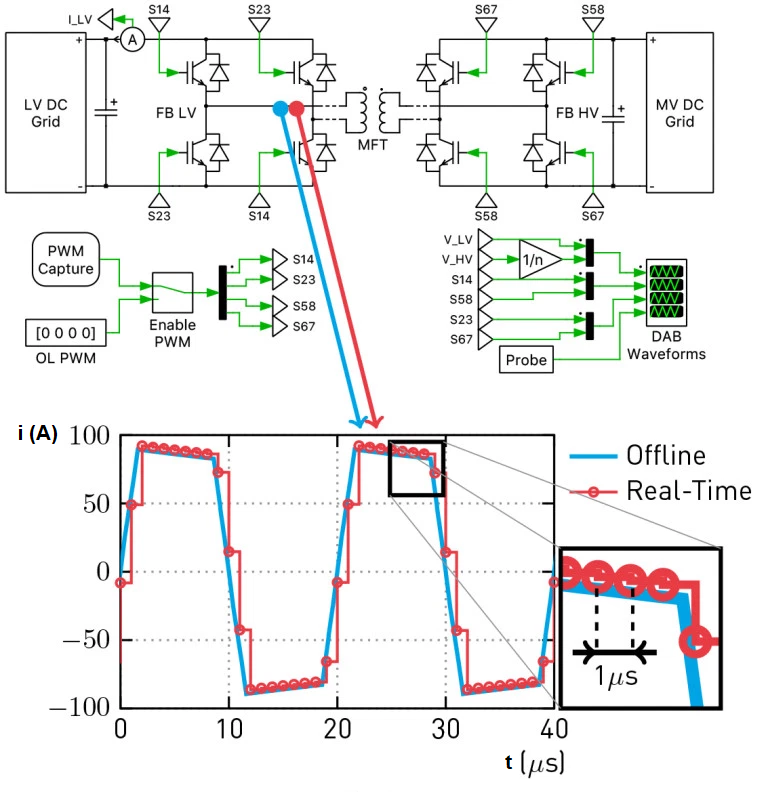 Figura 3: Verificação de resultados da simulação real-time a partir da simulação offline
Usar o mesmo modelo para todas as simulações em todo o processo de desenvolvimento, desde o projeto até a verificação, é um objetivo ideal difícil de ser alcançado na prática. Aspectos diferentes, como o comportamento do sistema ou do dispositivo, podem exigir várias ferramentas e modelos de simulação com níveis de detalhes muito diferentes. Obter um modelo único que se assemelha a todo o sistema e usá-lo como fonte única de verdade é, portanto, ilusório.
Apesar disso, é perfeitamente realista estabelecer um processo de desenvolvimento no qual todos os parâmetros do sistema sejam armazenados em um local central e referenciados por todos os modelos. Esse local central pode ser um banco de dados abrangente ou apenas um script de inicialização simples. Certos parâmetros serão usados apenas por alguns modelos para simular aspectos selecionados.
You are not authorised to post comments.